
AI技術の急速な進展を前に、今後の事業や仕事の計画をどのように立てるべきか模索している経営者やAI推進担当者、研究企画者は少なくありません。本記事では、「主要7人(Sam Altman、Dario Amodei、Demis Hassabis、Yann LeCun、梁文鋒、楊植麟、Elon Musk)の公開発言と各組織の発表を踏まえ、AIが2027〜2030年に担い得る仕事を、未達条件と見直し指標付きでどう事業計画へ織り込むか」という問いを掘り下げます。
世間に流通するAIの将来像の多くは、立場の異なる情報が混ざり合い、一本の確定した工程表として語られがちです。情報を正しく実務に落とし込むため、本記事では情報の性質を厳格に区別します。将来に向けた個人的な見通しである「本人の予測」、ラボや会社の現状を示す「組織の発表」、能力を限定的な環境で測る「第三者測定(独立測定)」、そして複数の発言をつなぎ合わせた「本記事の推論(条件付き予測)」をそれぞれ分けて解説します。
この記事を通読することで、読者は漠然とした未来予想に振り回されることなく、「自社で今観測可能な形で試すAI業務」「将来構想として保留する項目」「四半期ごとに確認する公開指標」を具体的に決められるようになります。
- 2026年の現在地は研究支援・並列作業・ロボット実験
- 主要7人の見通しは同じ工程表ではない
- 2027〜2030年は三つのシナリオで考える
- 長時間タスクの数字は仕事時間そのものではない
- 世界モデルとロボットには物理世界の段差がある
- 自社では一つの業務を観測可能な形で試す
- 四半期ごとに能力・導入・費用を見直す
- よくある質問
- Q1. AIが完全に独力で次世代モデルを開発し続ける「再帰的自己改善」は、すでに実証された機能ですか?
- Q2. 「数百のサブエージェントを並列に動かす」という数字は、どのような意味で捉えればよいですか?
- Q3. ベンチマークの成功率や評価結果を、自社の事業計画に「置き換わる仕事時間」として組み込んでもよいですか?
- Q4. 「AIがロボット群を指揮して工場で自動的に製造を行っている」と聞きましたが、これはすでに稼働している事実ですか?
- Q5. ネット上で見かける次期モデルのロードマップやリーク情報は、計画にどう反映すべきですか?
- Q6. 自社で一つのAI業務を試す際、うまくいかなかった場合(例外・失敗)の記録はどのように活用すればよいですか?
- Q7. 複数の主要人物の発言をつなぎ合わせた一本のロードマップは、そのまま自社の工程表に適用できますか?
- 調査手法について
2026年の現在地は研究支援・並列作業・ロボット実験
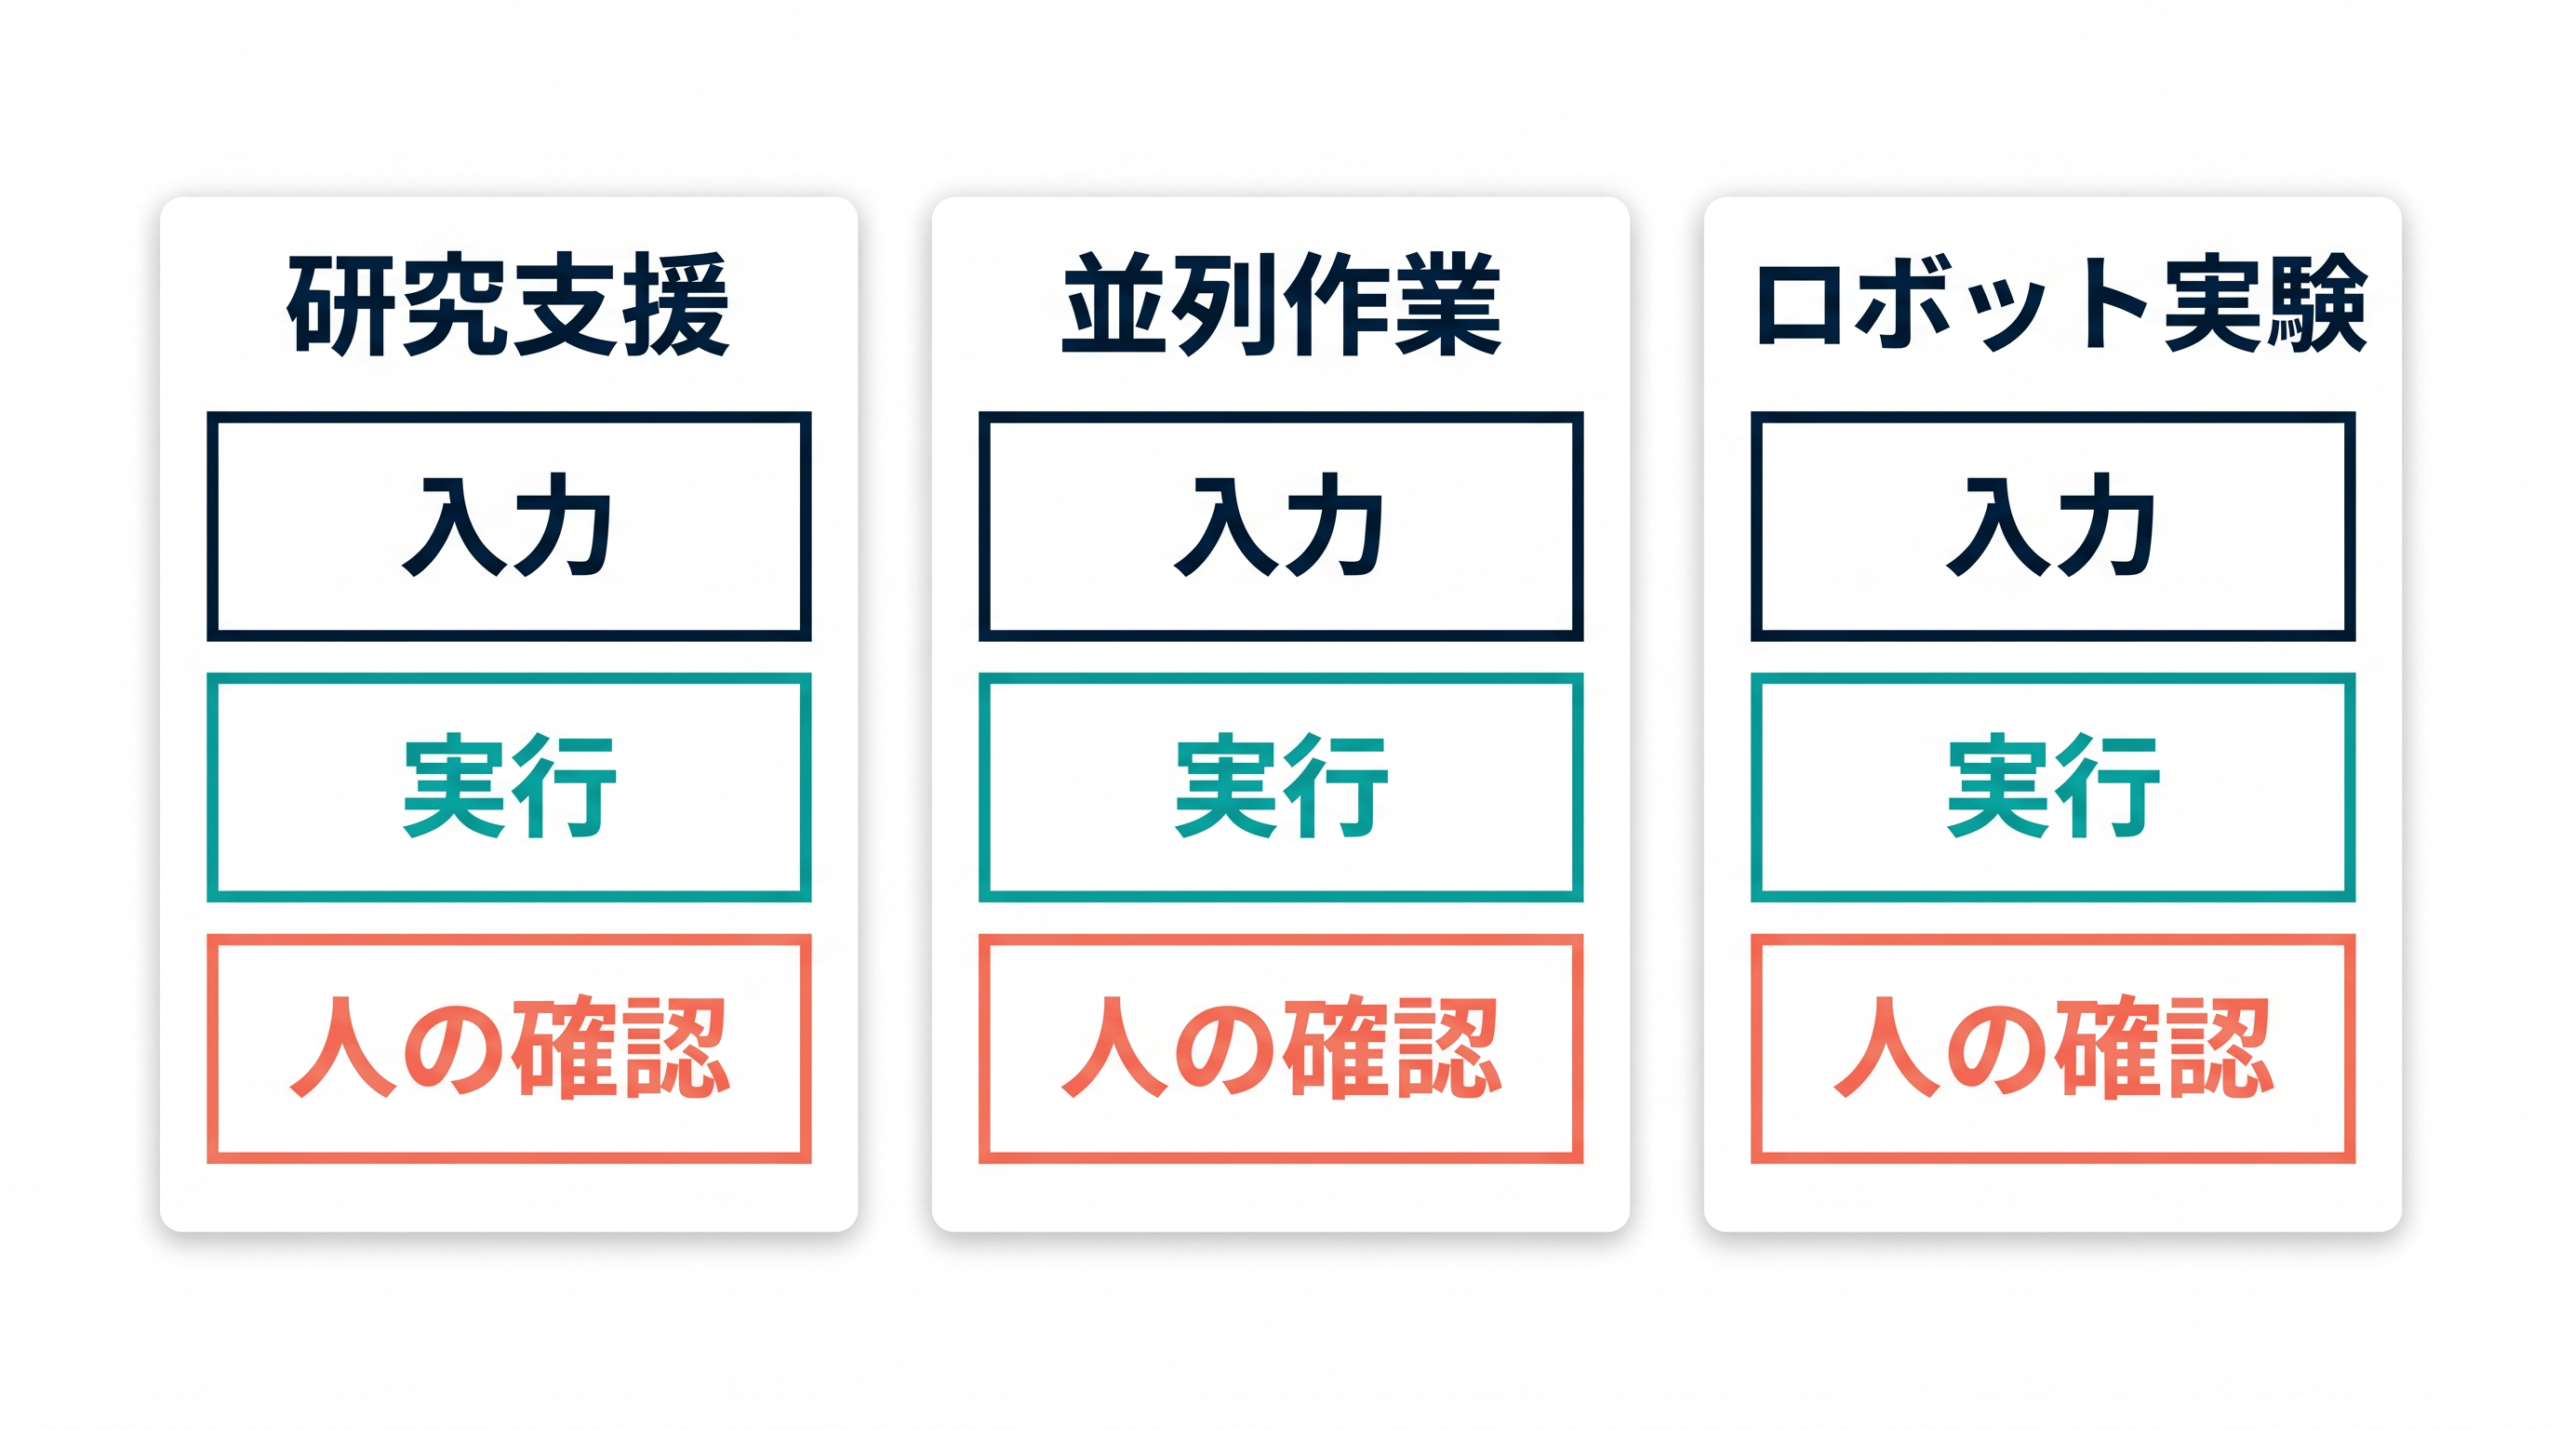
AIの未来を予測し事業計画に織り込むためには、まず「すでに実証された現在地」と「これからの将来予想」を明確に切り離す必要があります。2026年現在の各組織による公式な発表によれば、AIの能力はすでに人間の監督下で行う研究支援、複数のエージェントによる並列作業、および物理世界でのロボット制御実験の段階に達しています。
とくに研究支援の業務において、すでに実現しているのは以下の範囲です。
- 入力: 人間が定義した研究課題をAIに与える
- 実行: 人の指示下で、AI(複数のコーディングエージェント)がコードの作成と実験のプロセスを進める
- 出力: AIが実験結果とコードを提出する
- 人間の監督・検証: 研究方針や課題の選択、AIが提案した結果の採否、作業の拡大・停止・公開といった最終判断はすべて人間が行う
OpenAIが2026年9月に公開した研究報告(組織発表)では、自社の現状をこの「定義された課題を人の指示下で行う自動研究インターン」の段階に達したと評価しています。同時に、AIが人間の手を離れて完全に独力で次世代モデルを改良し続ける「再帰的自己改善」はまだ安全に達成できていないという留保をつけています。Anthropicの研究組織が公開している資料(組織発表)でも同様に、AIがコードと実験を進める段階とモデルを自ら設計・訓練する可能性を分け、完全な自己改善については「まだそこには到達していない」「必然でもない」と明記しています。
作業の並列化というアプローチでは、Moonshot AIの公式資料(組織発表)が、単一のAIによる逐次処理から、最大300のサブエージェントにタスクを分担させて並列実行する「Agent Swarm」への移行を現在進めている重点として説明しています。
また、物理的なロボット実験の分野では、Google DeepMindが2026年7月に発表した「Gemini Robotics 2」(組織発表)において、ロボットの全身制御や器用な操作、複数ロボットの協調といった研究成果が示されています。
このように、2026年時点の到達点は、完全な自律や自己進化ではなく、「AIが仕事を分担・実行し、人間が適切な境界で監督・評価する仕組み」の構築にあります。この確認済みの現在地を基準として、次以降のセクションでは主要な人物たちが描く未来の見通しを読み解いていきます。
主要7人の見通しは同じ工程表ではない
AIの進化について「まずエージェントが自律化し、次にAI自身が自己改善を行い、最終的にすべてのAIがロボットになって現実世界で働く」といった一本道の工程表が語られることがあります。しかし、欧米や中国の主要な7人の人物の公開発言を丁寧に追うと、彼らが想定している未来は、いつ、どのような条件で達成されるのかにおいて、すべて同じ順序を指しているわけではありません。
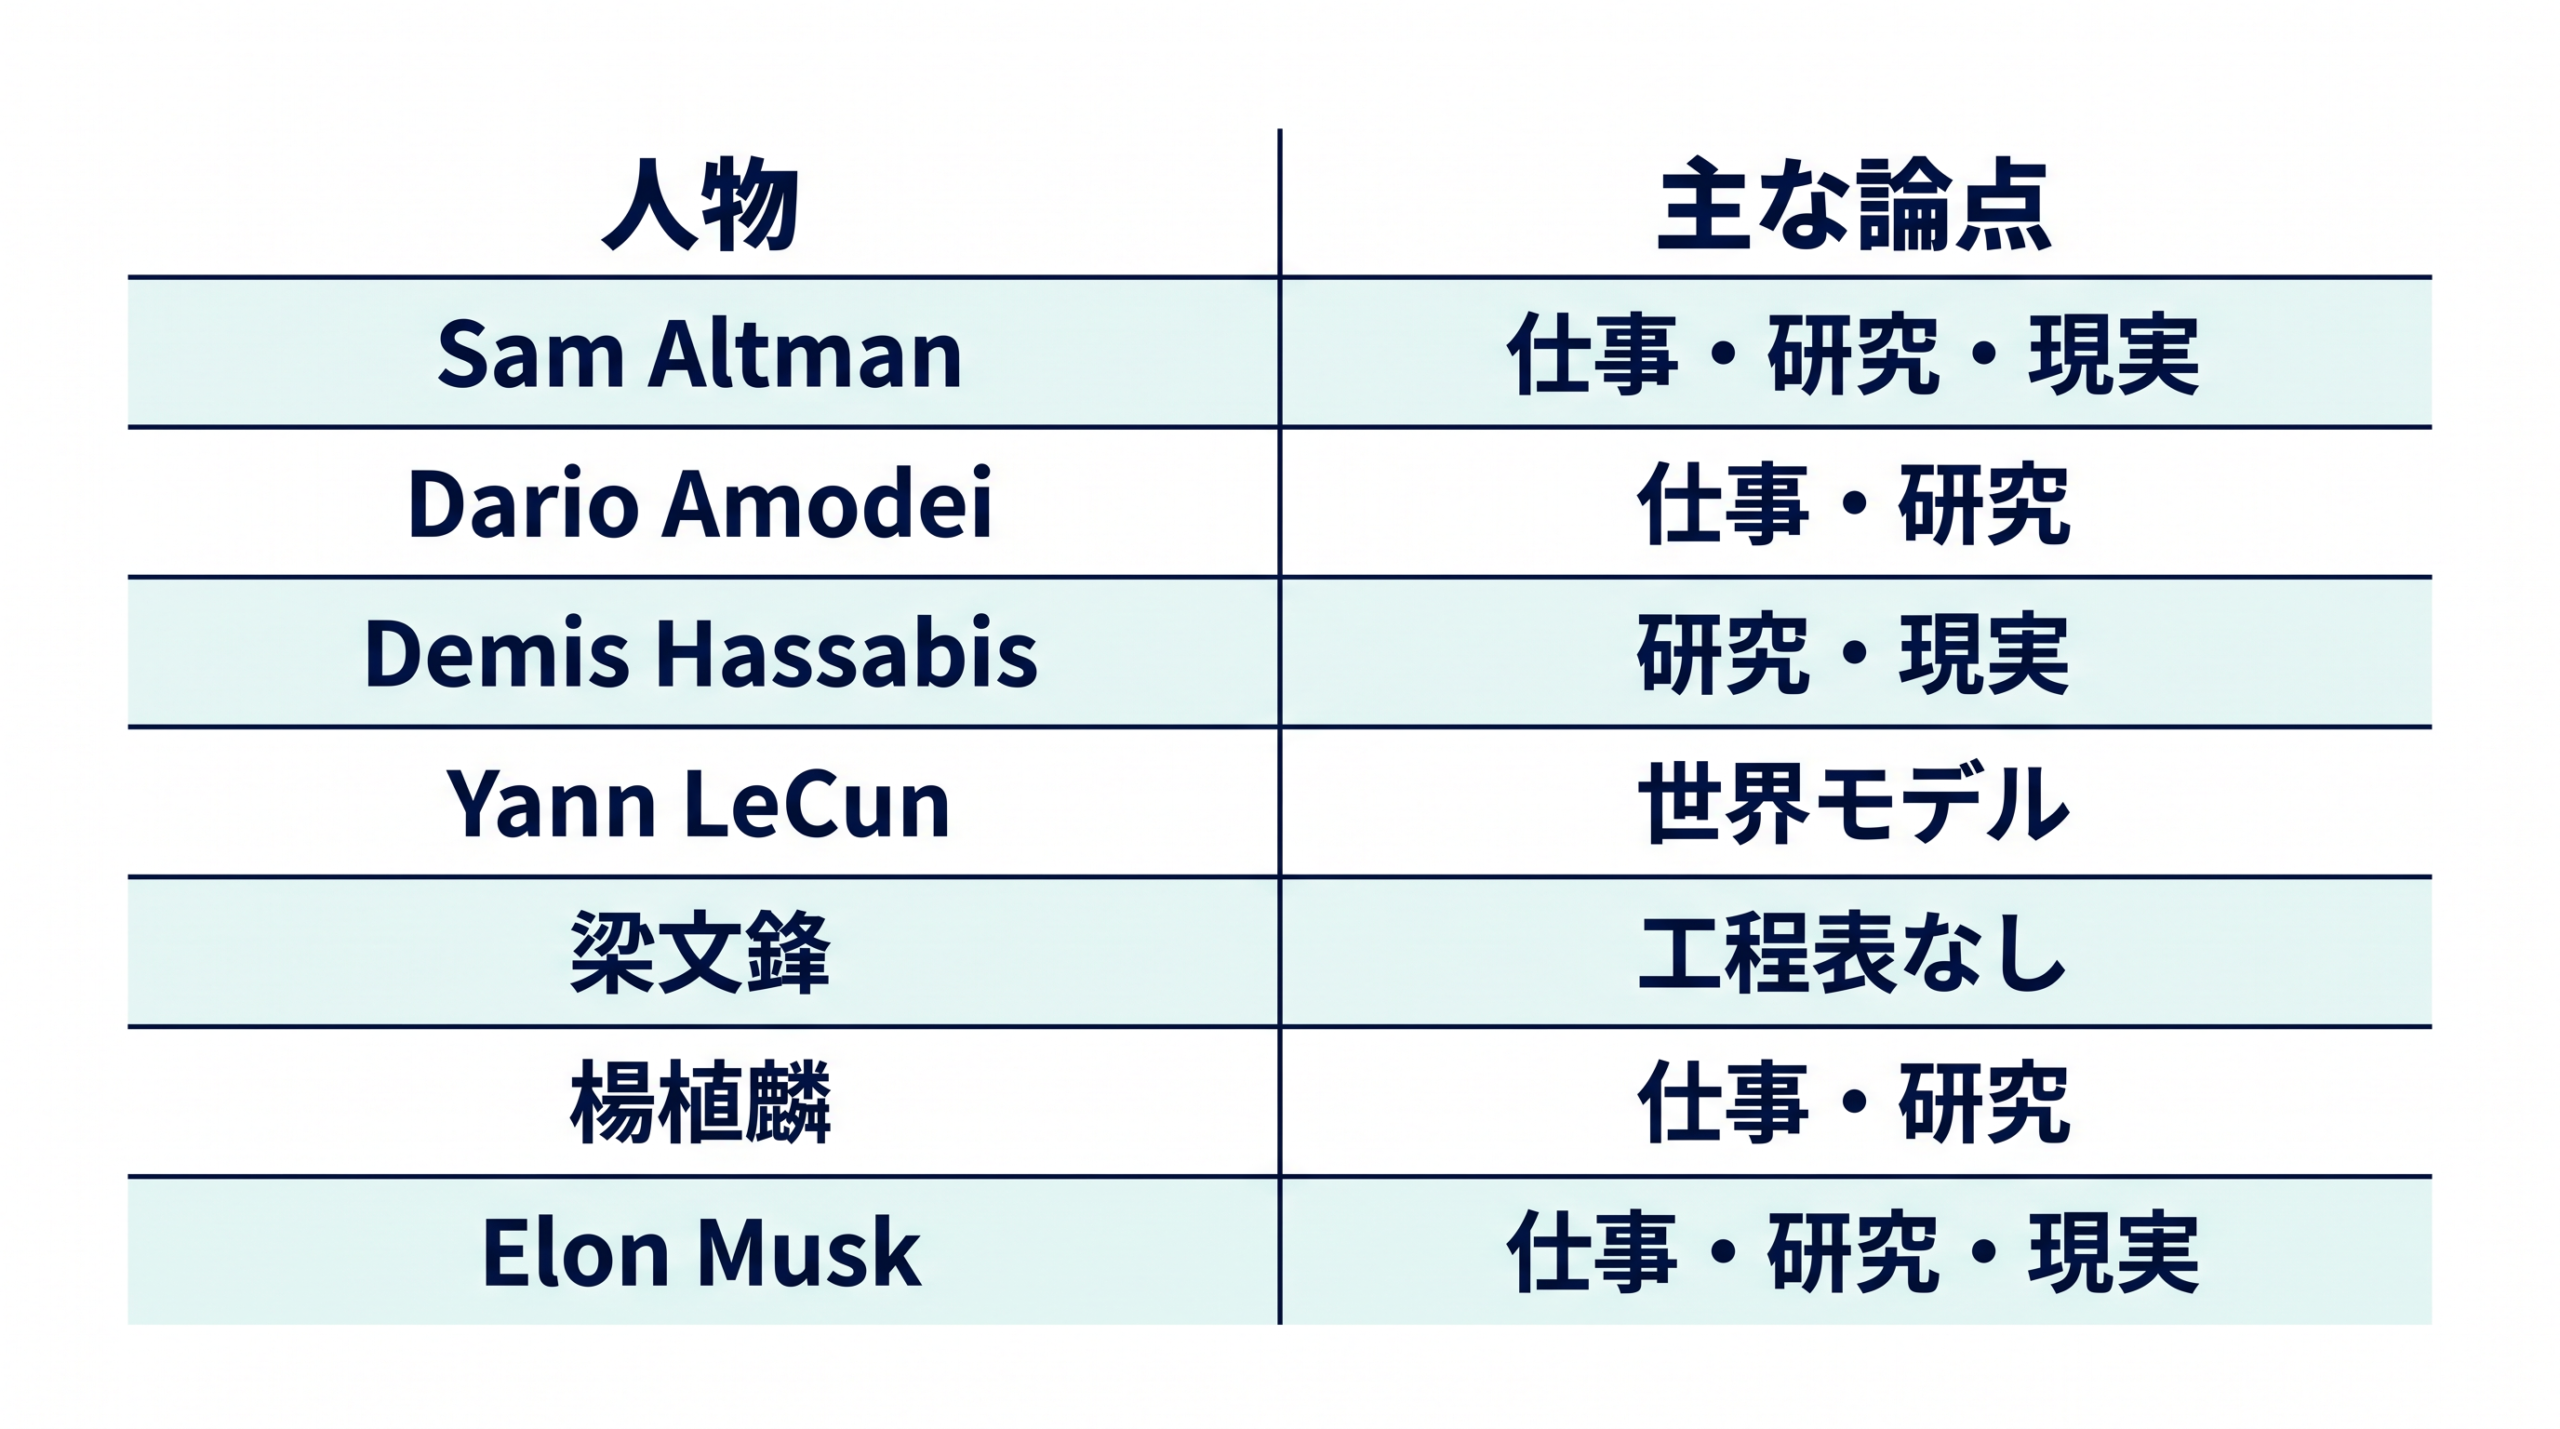
ここでは、各人の公開発言(日付明記)を入力とし、「仕事(デジタルタスク)」「研究(AIによる次世代開発)」「現実世界(ロボットや製造)」の三つの軸で比較を行います。以下は、発言主体と予測対象を分け、「本人の確定した発言」か「組織の現在地」か「本記事が複数の発言を接続した推論」かを検証した比較表です。
| 発言主体 | 本人の公開発言(日付)と予測対象 【仕事・研究・現実世界の三軸】 |
人間による検証 (本人発言・組織発表・記事推論の区別) |
|---|---|---|
| Sam Altman | 【仕事】認知労働を担うエージェント(2025年の可能性) 【研究】AIによる研究支援と新知見の発見(2026年の可能性) 【現実世界】ロボットと製造の物理的な増幅ループ(2027年の可能性) |
2025年の本人エッセイに基づく本人予測。後半は予測であり実証された報告ではありません。「AIによる研究支援」と「人間の監督を外した自己改善」は別段階であると2026年の本人文書で位置づけています。 |
| Dario Amodei | 【仕事】長時間働く高能力な多数の自律エージェント 【研究】科学やAI研究の加速、次世代モデルの設計・訓練支援 【現実世界】生物や医療など実世界への応用 |
2024年および2026年の本人署名エッセイを本記事が接続した推論。身体を持つ具身ロボットを必ずしも最終到達点として宣言してはいません。 |
| Demis Hassabis | 【仕事】高次元の現象からの構造学習 【研究】世界モデルによるシミュレーション、予測と探索を通じた科学発見の支援 【現実世界】現実世界でのエージェントやロボットの行動 |
2025年の本人インタビューの論点を本記事が接続した整理。科学の発見とロボット技術は並行する路線であり、モデルの再帰的自己改善を必須の通過点とはしていません。 |
| Elon Musk | 【仕事】PC上で仕事を行う「Digital Optimus」構想 【研究】Grokによる次世代Grokの開発支援 【現実世界】GrokによるOptimus群の統括と、ロボットによる製造の拡大 |
2026年の本人インタビューやTesla決算説明を本記事が接続した整理。デジタルの仕事と物理的なロボット製造は別構想です。開発支援の発言は報道に基づく確認です。 |
| Yann LeCun | 【研究(AI内部の循環)】AIが周囲を見て状況をつかみ、行動前に行動後の未来を予測し、目的に近づく行動を選んで実行し、結果から学ぶ仕組み | 2026年の本人インタビューに基づく、本人が提案するAI内部の循環(世界モデル)。製品が完成していく時間順序を示すロードマップではありません。 |
| 梁文鋒 | 【研究】基礎研究と技術革新を重視し、決まった工程表を置かない | 2024年の本人インタビューに基づく本人発言。本人は統一ロードマップを否定しており、未確認の書き起こしから将来工程を補っていません。 |
| 楊植麟 | 【仕事】長い文脈の処理、推論時の思考延長、道具を使うエージェントとその一般化 【研究】AIを活用したAIの訓練 |
2025年の本人出演番組での発言などを本記事が接続した整理。各研究レベルには往復もあり、単純な完成順序とは限りません。 |
発言から読み取るべき「三つの異なる循環」
この比較表からわかるように、7人の見通しを強引に一つの工程表へ正規化してしまうと、AIがどの制約を乗り越えようとしているのかという重要な違いが失われてしまいます。事業計画を立てるうえでは、以下の「三つの循環」を切り離して考える必要があります。
AI内部の循環(Yann LeCun氏など): LeCun氏が構想する「世界モデル」は、言語モデルを段階的に進化させる製品ロードマップのことではありません。AIが周囲の環境とやり取りし、「こう動いたら次に何が起きるか」を頭の中で試してから行動を選ぶという「知能の内部循環」を指す対照的な研究方針です。
AI研究開発の循環(Sam Altman氏、Dario Amodei氏、楊植麟氏など): Altman氏やAmodei氏は、AIが次世代AIの研究を加速させる未来を語っています。しかし、目標はあくまで「人間が方向を決め、監督するAI研究者」であり、人間の介入なしにAIが自らを際限なく改良し続ける完全自律の自己改善とは明確に区別されています。
ロボット・製造の循環(Elon Musk氏、Demis Hassabis氏など): Musk氏の見通しは、PC上で働くソフトウェア(Digital Optimus)の構想と、現実世界の工場でロボットがロボットを製造する物理的な増幅ループを別々のものとして分けています。Hassabis氏の見通しでも、シミュレーションを通じた科学の発見と、現実世界でのロボット制御はそれぞれ並行する別の課題として扱われています。
このように、主要人物たちが賭けている方向性は単一の成熟度階段ではありません。事業計画に将来構想を織り込む際は、「自社のデジタル業務をAIに分担させる計画」と「現実世界の物理的な作業をロボットに任せる計画」を同じ時間軸の工程表として混同せず、別々に評価することが重要です。
2027〜2030年は三つのシナリオで考える
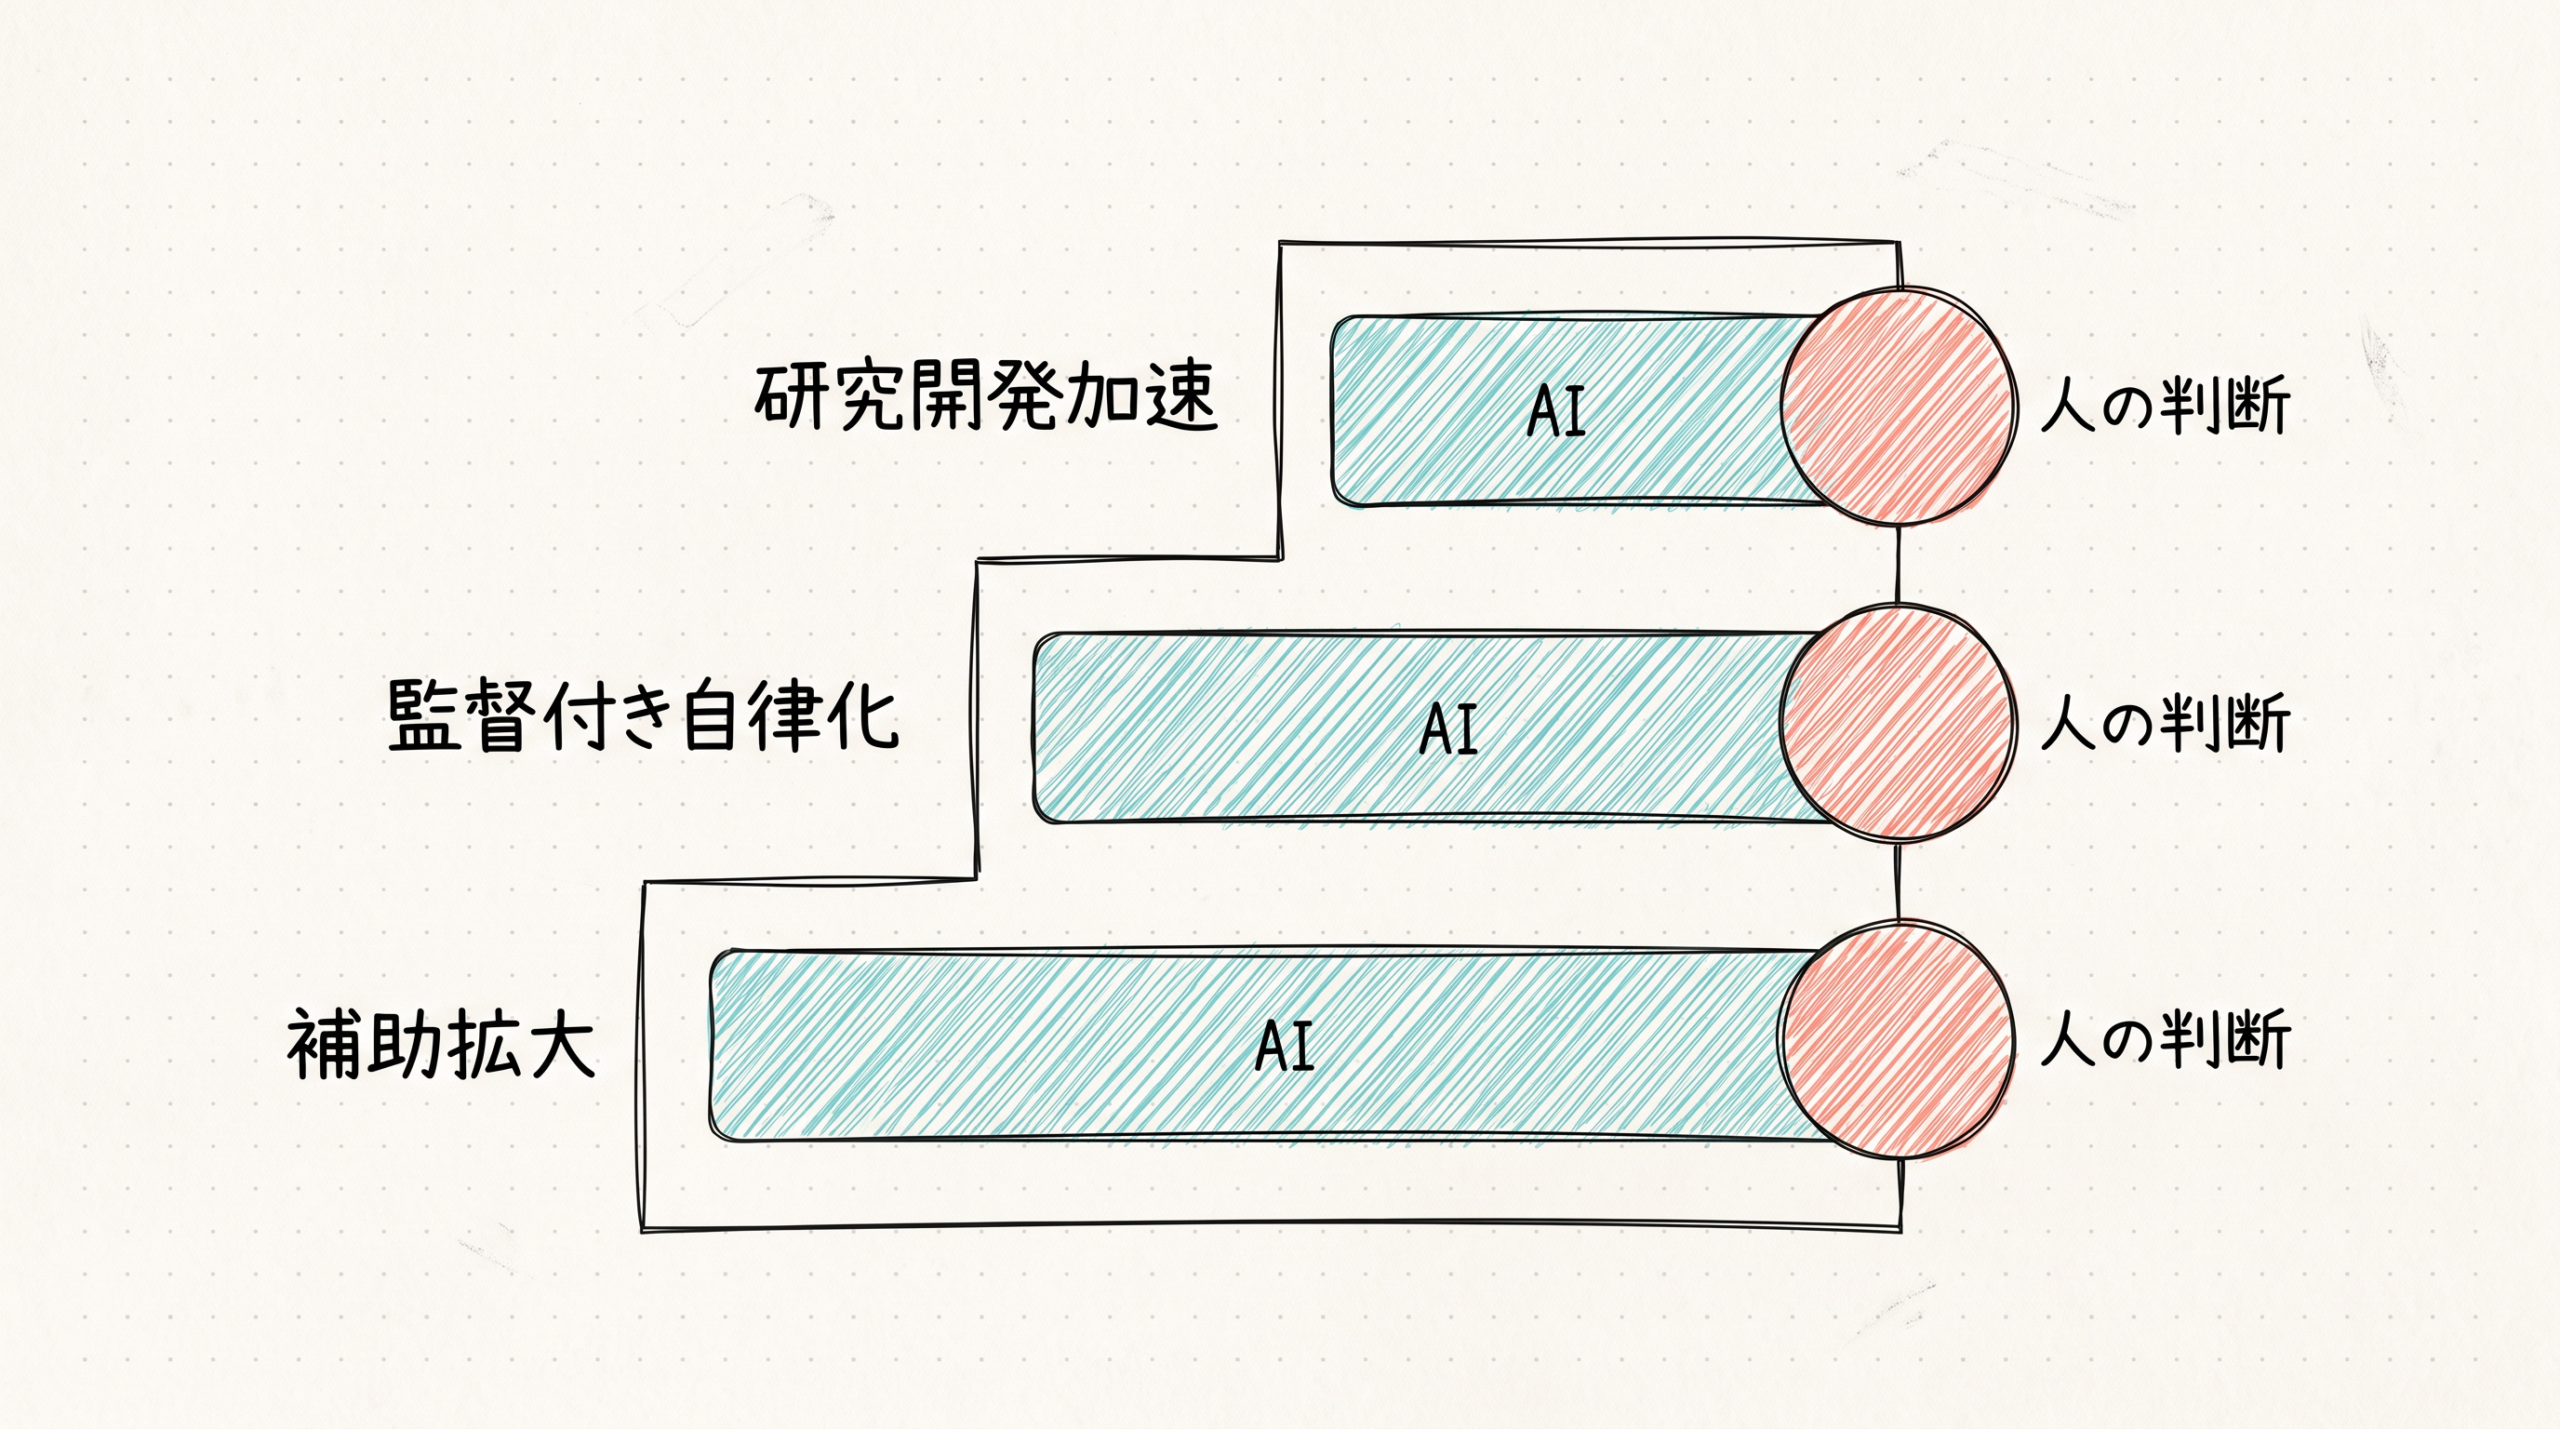
前節で確認した通り、主要人物たちの見通しは単一の工程表ではありません。そのため、2027年から2030年に向けた事業計画を策定する際には、根拠にない達成年や不確実な確率、費用削減率を一本のシナリオとして固定するのではなく、今後の進展に応じた幅を持たせることが重要です。
具体的には、AIの発展を「補助拡大」「監督付き自律化」「研究開発加速」という三つのシナリオに分け、それぞれ条件付きの推論として計画に織り込みます。
シナリオ1:補助拡大(人間の作業の部分支援) 現在すでに実証されている、AIが人間の指示のもとで特定のタスクを補助する段階がさらに横に広がるシナリオです。Moonshot AIが重点を置く「Agent Swarm」のようなアプローチ(組織発表)により、多数のAIエージェントが分担・並列実行できる業務が増加します。事業計画においては、既存の業務プロセスを細分化し、どこまでをAIに並列処理させられるかを継続的に検証する枠組みが必要になります。
シナリオ2:監督付き自律化(連続工程の遂行) AIが一定の連続した工程を自律的にこなすようになるシナリオです。Sam Altman氏が2025年の可能性として言及した「認知労働を担うエージェント」(本人予測)や、Dario Amodei氏が想定する「長時間働く高能力な多数の自律エージェント」(本人署名エッセイに基づく本記事の条件付き予測)が該当します。ただし、これらはAIに完全に仕事を丸投げできるわけではなく、人間による適切な監督や権限の境界設定が必須です。
シナリオ3:研究開発加速(新たな知見の提案と実験) OpenAIやAnthropic(いずれも組織発表)が目標とする、AIが自ら次世代のAI設計や科学的実験の相当部分を担うシナリオです。ただし、これも「人間の監督を外れた完全自律の自己改善」ではなく、あくまで人間が方向を決める指示下で稼働する段階にとどまると明記されています。事業計画上は、高度な研究開発や新規事業の提案において、AIを強力な研究パートナーとしてどう組み込むかを構想する段階となります。
事業計画にはどの幅を持たせるべきでしょうか。これら三つのシナリオを自社の実務に落とし込むため、まずは一つの業務を観測可能な形で実験し、結果を記録することを推奨します。具体的には、以下のような設計で試します。
- 入力: 調査業務の依頼票と過去成果物
- 実行(オペレーション): 部分支援(シナリオ1)、連続工程(シナリオ2)、研究提案(シナリオ3)の三段階で試す
- 出力: シナリオ別の成果物と失敗記録
- 人間の監督・検証: 目的、採否、公開、停止
自社の実務データを用いて「どこまでAIに任せられ、どこから人間が介入すべきか」の境界を明らかにし、シナリオ別の成果物と失敗記録を蓄積すること。これこそが、不確実な2027〜2030年の未来に対して、意思決定可能な事業計画の幅を持たせる堅実な方法です。
長時間タスクの数字は仕事時間そのものではない
前節で検討した三つのシナリオの確からしさを点検するためには、第三者機関による独立測定(ベンチマーク)をどう誤読せずに使うかが問われます。モデルの能力を示す際、METRなどの測定機関による評価結果が参照されることがありますが、これらの独立測定が証明する数字は「人間の仕事時間がそのまま置き換わること」を保証するものではありません。
ベンチマークの数字を自社の事業計画へ適用し、実務での検証に落とし込む際は、以下の構成で読み解く必要があります。
- 入力: 「50%と80%成功率の時間軸」などの単一の数値を無条件の成果として受け取らない
- 実行(オペレーション): その測定値がどのような「対象課題群」で評価されたかを確認し、ばらつきの幅である「信頼区間」を併記して読む
- 出力: あくまで特定の限定された環境(たとえば「ソフトウェア課題での測定値」)における結果として捉える
- 人間の監督・検証: そのベンチマークの数字が、自社の実環境にそのまま適用できるか(自社業務への外挿可否)を人間が判断する
AnthropicのDario Amodei氏が2024年のエッセイで論じたように(本人署名エッセイに基づく本記事の条件付き予測)、長い仕事を自律遂行する高能力なAIを多数稼働させる将来像を描く一方で、実験や製造にかかる物理的な時間、データ不足、社会制度といった制約は、知能の向上がそのまま成果へ直結することを阻みます。 また、Moonshot AIの公式資料(組織発表)が示す「最大300のサブエージェント」という数字も、システム上で使える並列数の上限や研究の規模を示すものであり、自社のあらゆる仕事で自動的に品質向上が得られるという十分条件ではありません。
独立測定が証明できる範囲は、定義済みのタスクやソフトウェア課題など、限定された環境下での能力に限られます。事業計画においては、ベンチマークの数字を「AIが自社の仕事を完了させる納期」と誤読せず、「自社特有の業務で試すための目安」として扱い、限界を踏まえた上で定点観測の指標とすることが求められます。
世界モデルとロボットには物理世界の段差がある
前節で述べたソフトウェア環境での能力測定結果や、デジタル業務における処理能力の指標を、現実世界の物理的なロボット作業へそのまま移すことはできません。AnthropicのDario Amodei氏が2024年のエッセイで指摘したように(本人署名エッセイに基づく本記事の条件付き予測)、実験や製造にかかる物理的な時間、現実世界のデータ不足、社会制度といった制約は、デジタルの知能向上がそのまま物理空間の成果へ直結することを阻むからです。
現実世界でAIを動かし段差を乗り越えるため、Yann LeCun氏が構想する「世界モデル」(2026年の本人インタビューに基づく本人が提案する循環)のような対照的な研究方針が存在します。これは「周囲を見て状況をつかむ」→「こう動いたら、次に何が起きるかを行動前に頭の中で試す」→「目的に近づく行動を選んで実行する」→「結果から学んで次の予測を改善する」という、予測と実際の行動結果をすり合わせるAI内部の循環です。
ロボット分野の未来については、現在さまざまな見通しが語られています。たとえば、Sam Altman氏が2025年に語った現実世界のロボットや製造増幅ループへの到達時期(本人予測)は、2027年以降の可能性を示す将来予測です。また、Elon Musk氏が語る「AI(Grok)が物理的なロボット(Optimus)群を指揮・統括し、製造工程を担う」という構想(Tesla決算説明における本人発言)も、仮定に基づく説明であり、現時点でロボット群が完全自動で製造を実行しているという証拠ではありません。
一方で、2026年時点の到達点として、Google DeepMindが発表した「Gemini Robotics 2」(組織発表)では、ロボットの全身制御や器用な操作、複数ロボットの協調といった研究成果が報告されています。しかし、こうした成果を事業計画に織り込む際には、これらが整備された「限定環境でのデモ」なのか、それとも実業務に耐える「一般運用」なのかを厳密に分ける必要があります。
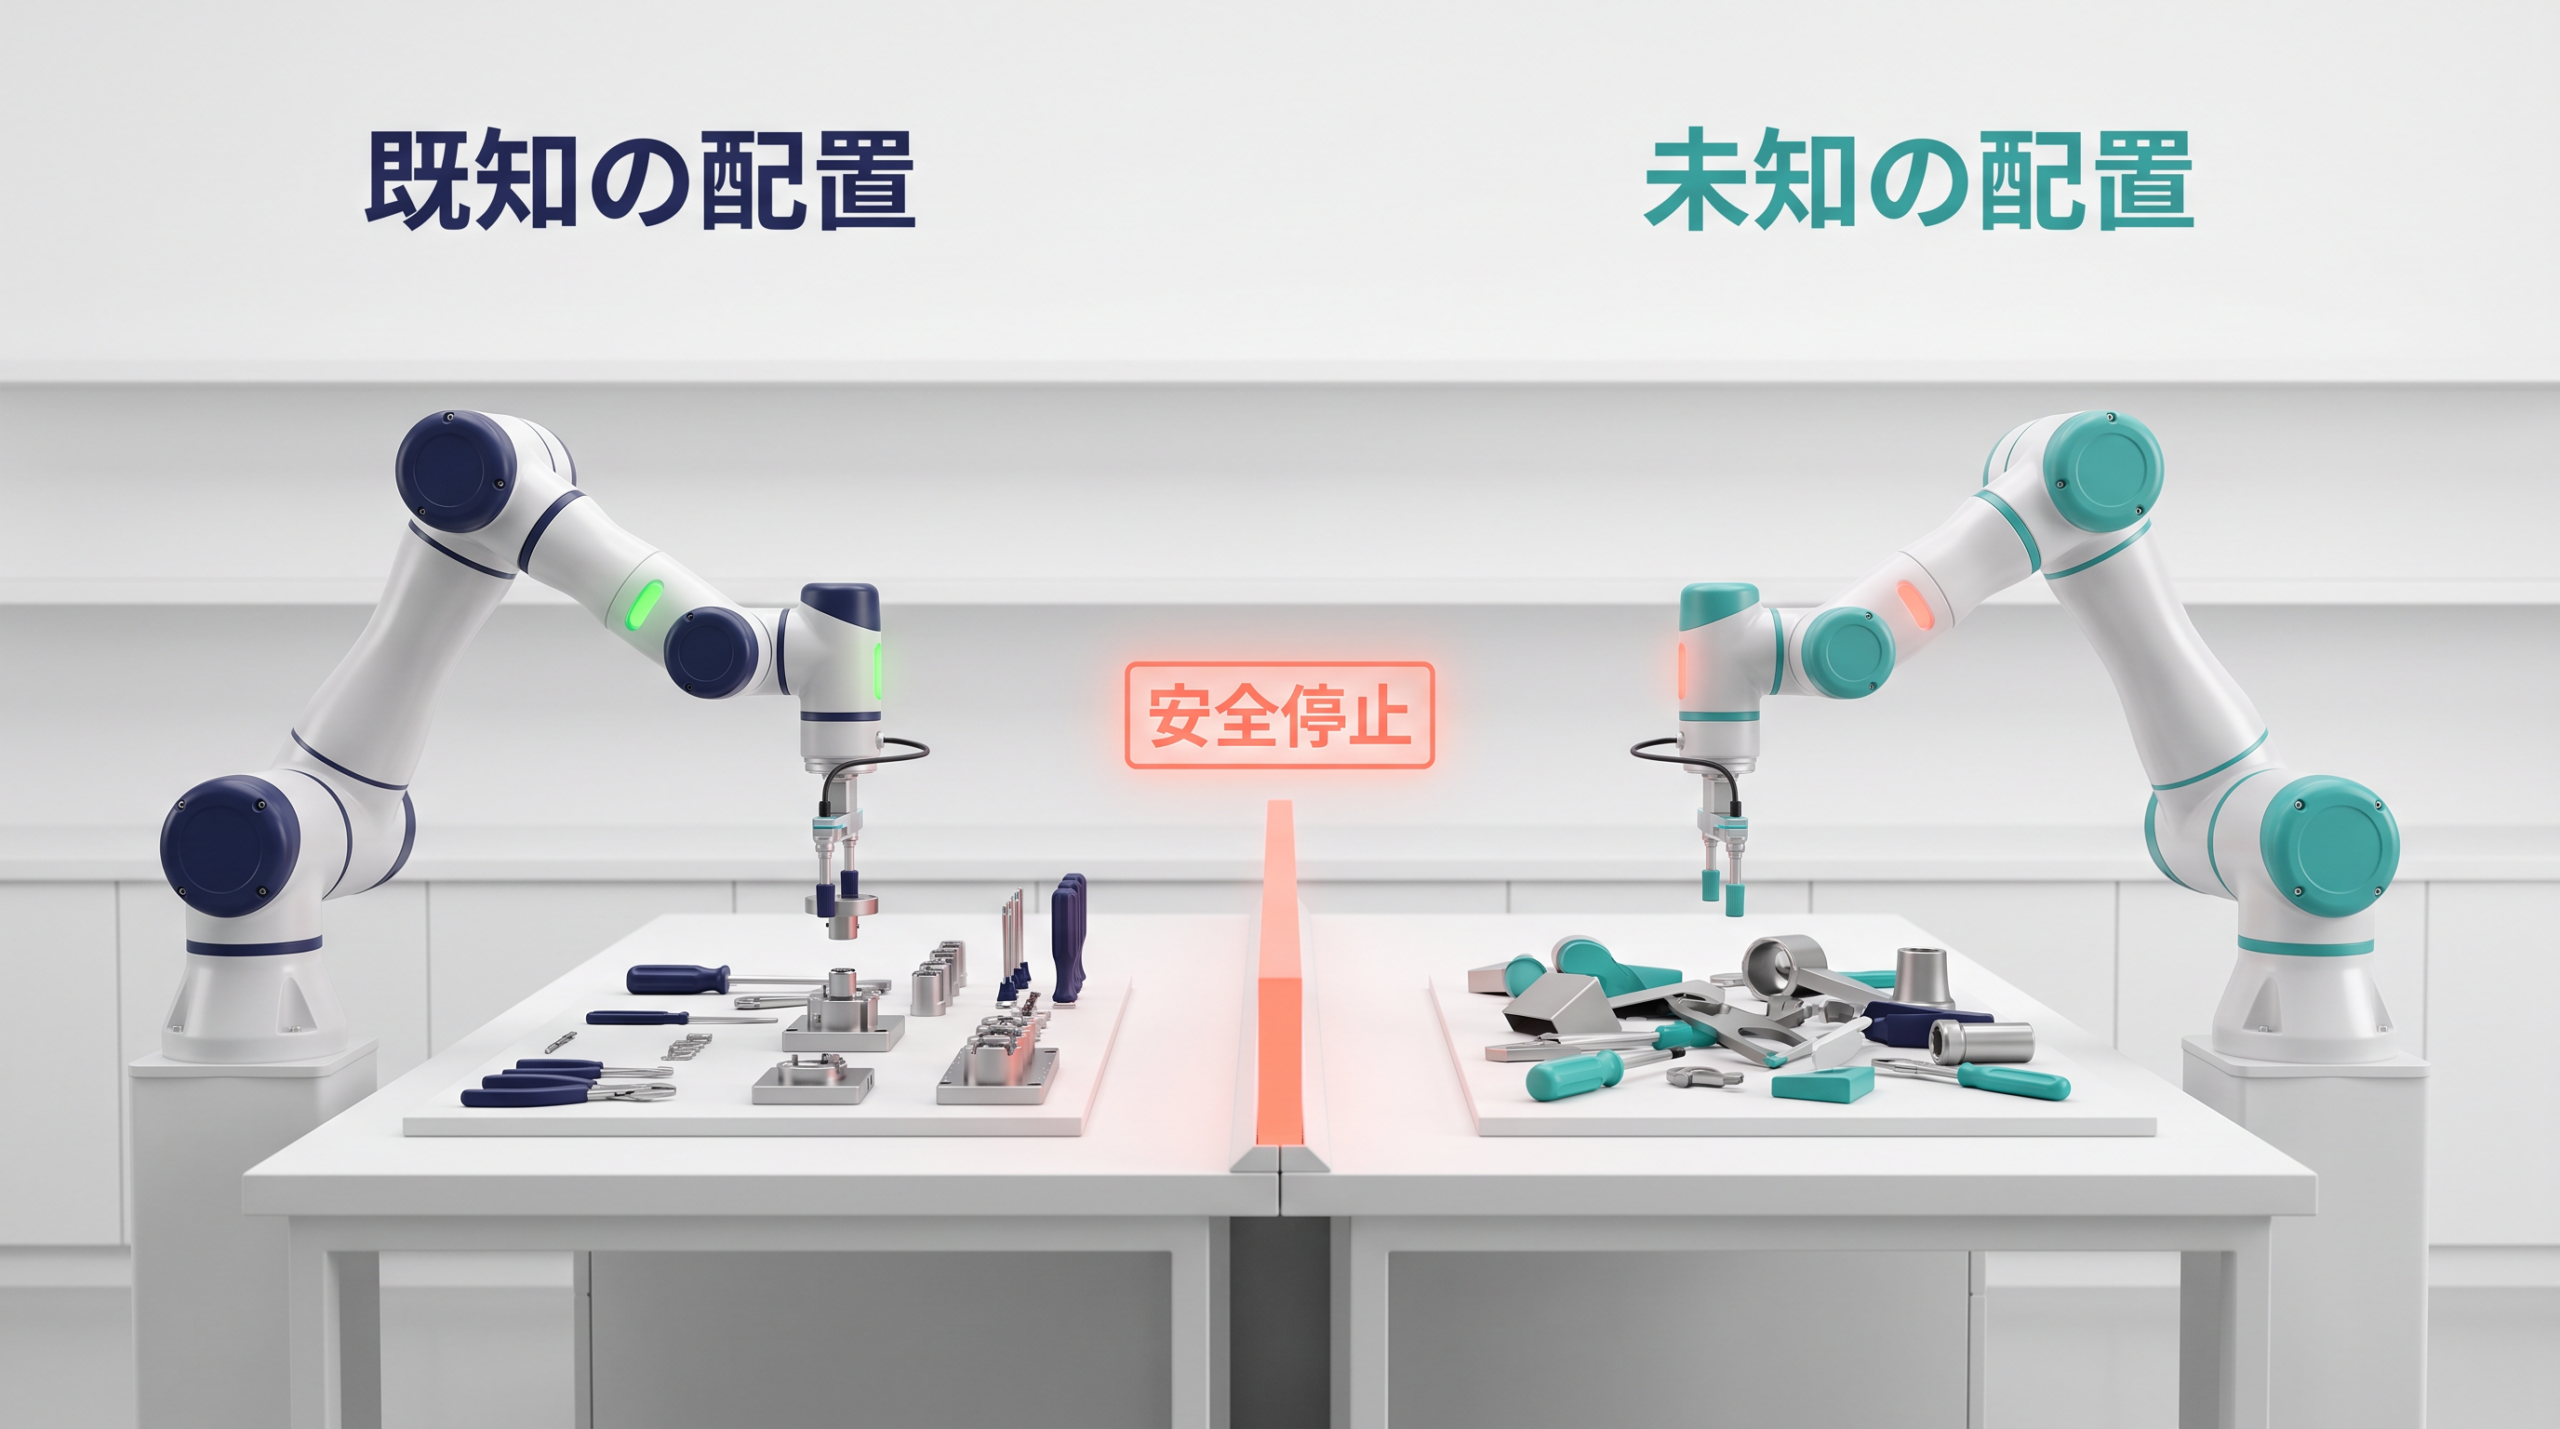
では、ロボットの進展を何で判断するべきでしょうか。映像の滑らかさや根拠のない将来の普及率予想に頼るのではなく、以下のような観測指標を用いて実用性を評価します。
- 入力: 未知の配置にした物体と作業指示
- 実行(オペレーション): ロボットが観測、計画、操作
- 出力: 成功率、介入回数、安全停止ログ
- 人間の検証: 環境変更後の再現性と安全性
あらかじめプログラムされた固定の配置ではなく、あえて「未知の配置」を与えた際に、ロボットが状況をどう観測し、エラー時に安全に停止できるかをログで確認すること。そして、作業環境が変わっても人間の検証によって再現性と安全性が担保されているかを問うこと。この基準を持つことで、限定環境のデモと一般運用の実力を正しく切り分け、ロボット技術の確かな現在地を事業計画へと反映できるようになります。
自社では一つの業務を観測可能な形で試す
AIの進化に関する将来予測を、自社の具体的な学習計画や事業計画へと変えるためには、「今から何を試せばよいか」を明確にする必要があります。根拠にない達成年や不確実な確率、漠然とした費用削減率などを前提とするのではなく、まずは自社の一つの業務を観測可能な形で試すことが出発点となります。
その際、前提として知っておくべき重要な境界線があります。OpenAIの計画(組織発表)やAnthropicのDario Amodei氏の見通し(本人署名エッセイ)などを踏まえ、本記事の条件付き推論として、「現在私たちが公開モデル・APIを使って実装できるのは、仕事の分解、文脈管理、実行、評価、反復、並列化までである」と境界を引きます。AIが自らモデルの重みを更新し続けるような「継続学習」や、人間の介入を全く必要としない「完全自律の自己改良」を自社の実務として組み込む段階にはまだありません。
この区別を保ったまま、自社特有の業務に対してAIをどう組み込むかを検証します。具体的には、業務の「入力」「経路(オペレーション)」「出力(成果物)」「人間の監督・検証(合格条件と権限境界)」を明確に定義し、実務へ落とし込みます。
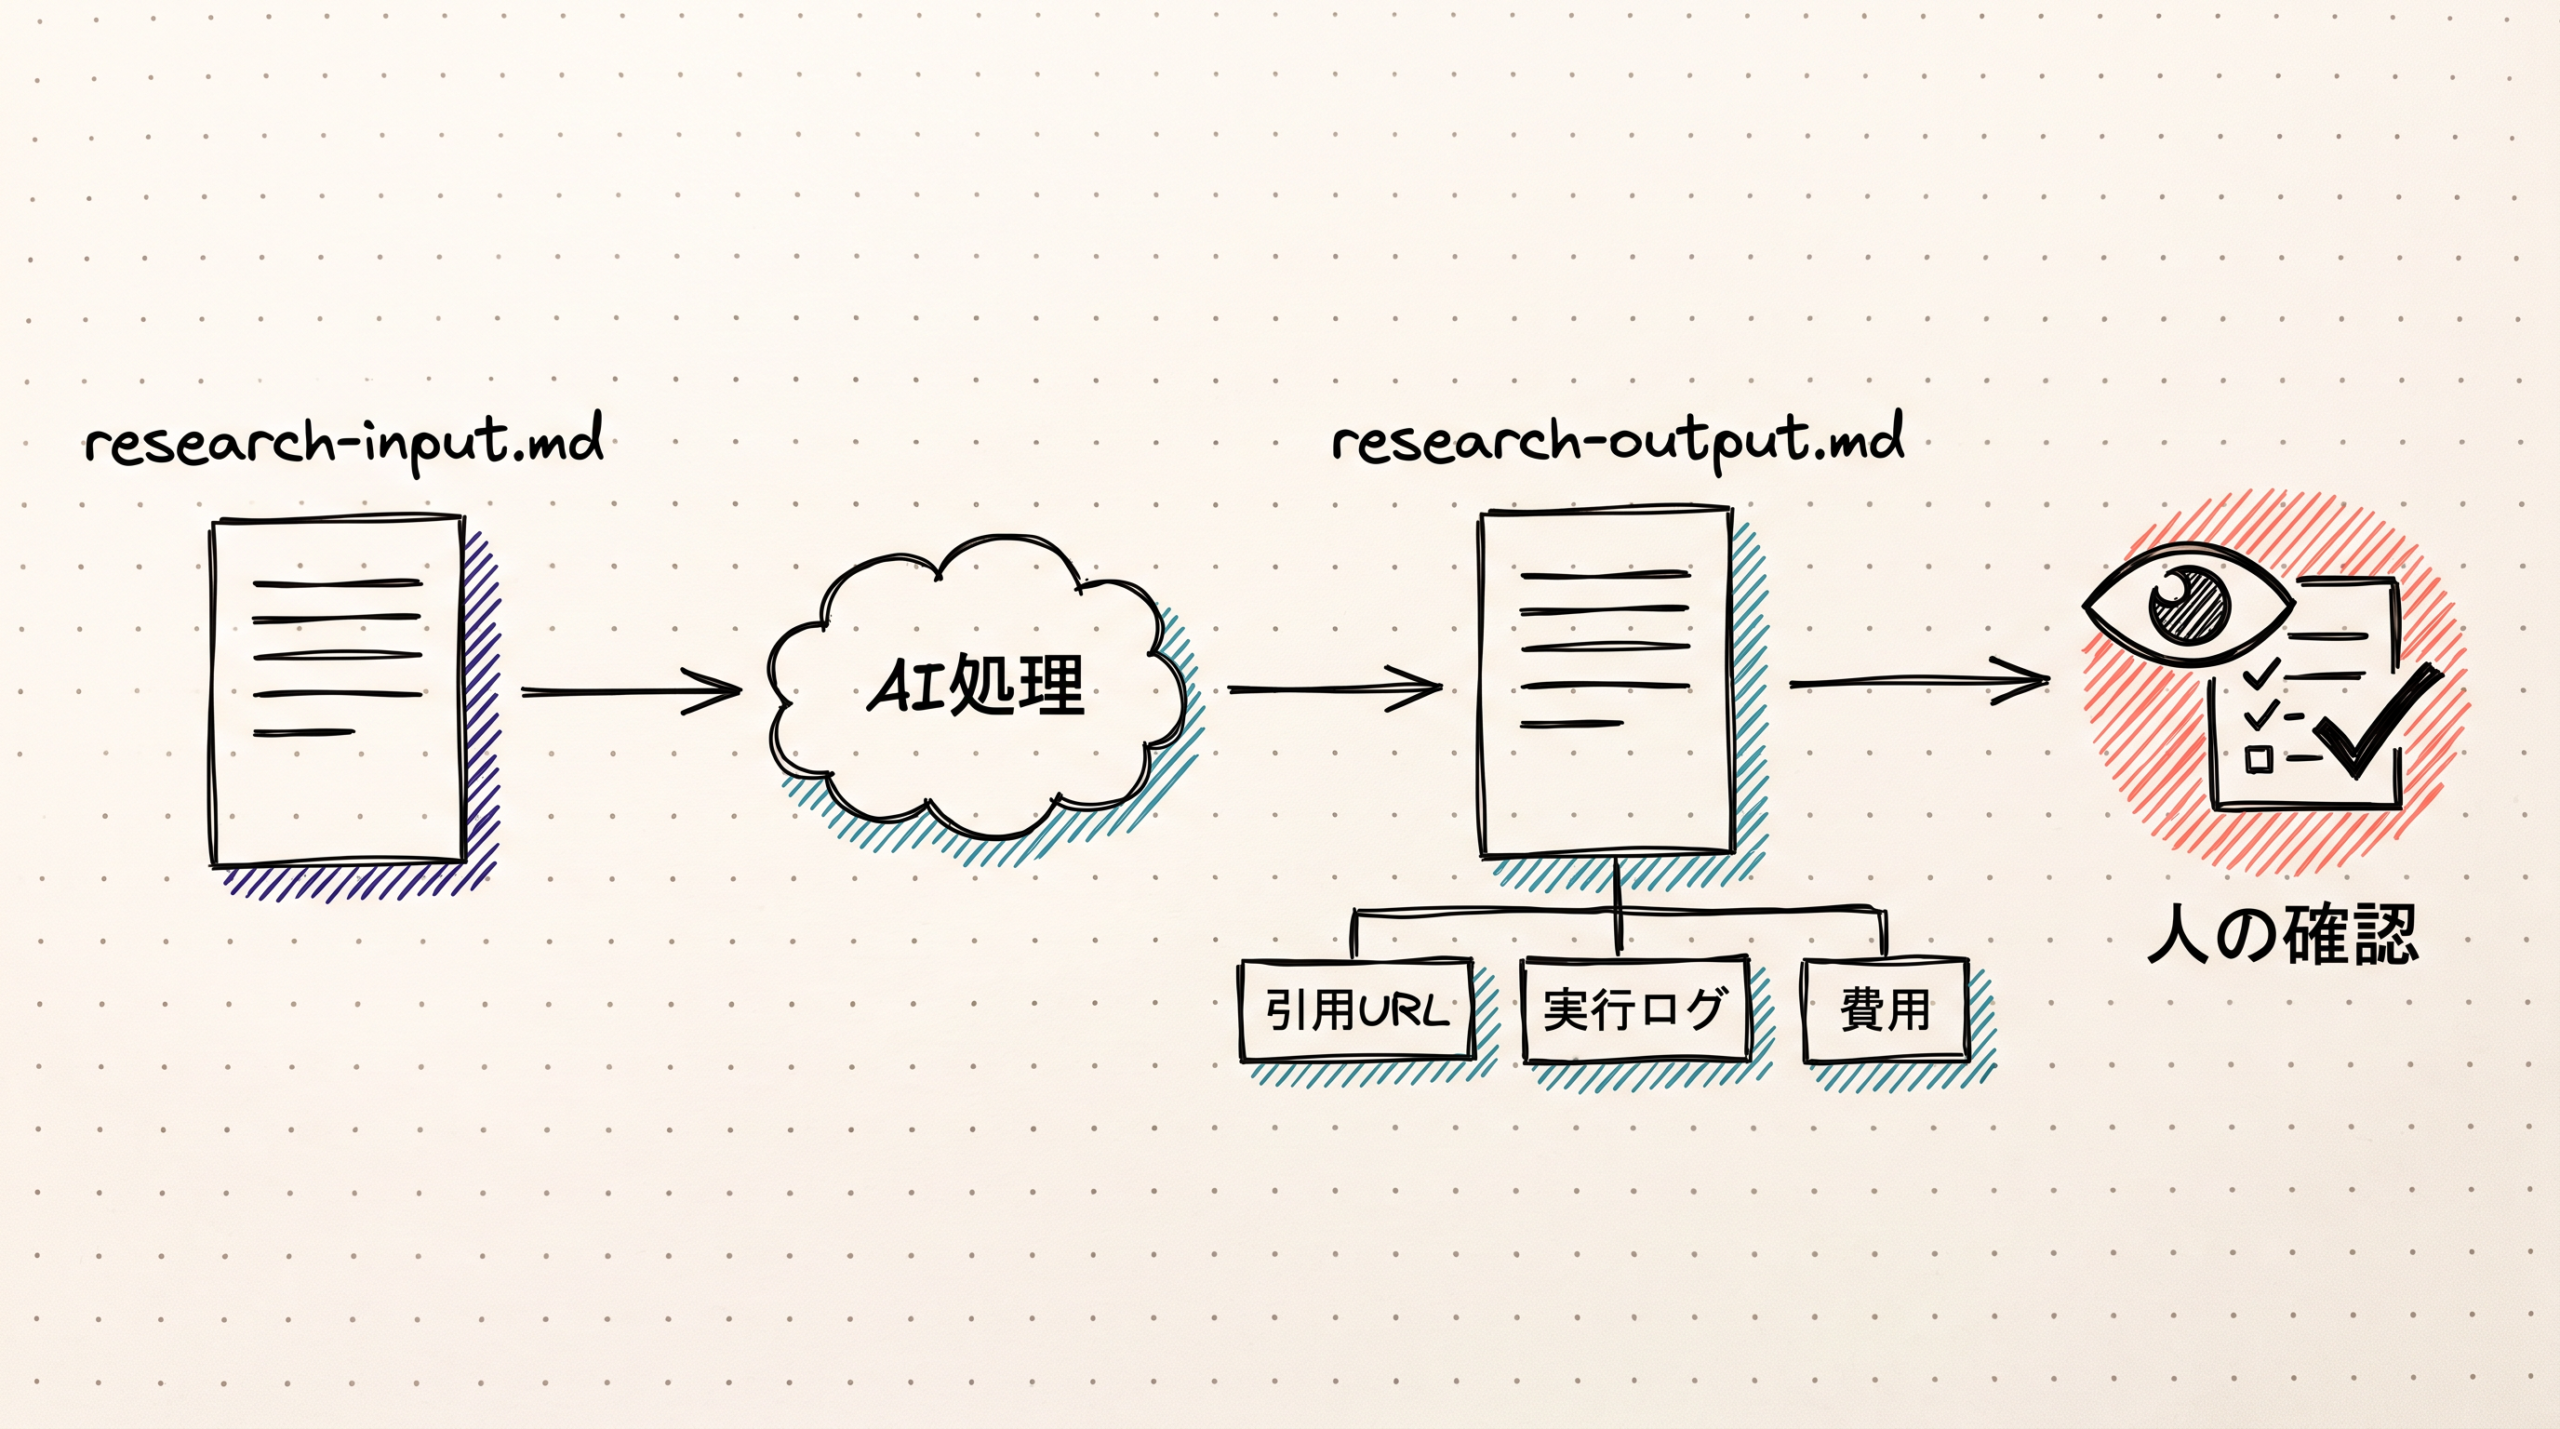
例えば、社内の調査・比較業務をAIに分担させる場合、以下のような構成で実験を設計します。
- 入力: 公開資料10件と調査質問を
research-input.mdに保存 - 実行(オペレーション): 認証済みブラウザまたはCLI(コマンドラインインターフェース)でAIへ候補抽出と比較表作成を依頼
- 出力:
research-output.md、引用URL、実行ログ、費用記録 - 人間の監督・検証: 原典、引用、合格条件、書き込み先、停止条件
このように設計することで、「AIに丸投げして完成品を待つ」のではなく、情報がどこから入り、どのように処理され、誰が最終的な責任を持つのかという権限境界を実務に設けることができます。出力に「実行ログ」や「費用記録」を含めているのは、AIの能力だけでなく、システムを利用するための実コストやエラーの傾向を定点観測するためです。
一つの業務をこの粒度で観測可能な形で試し、成功と失敗の記録を蓄積していくこと。これこそが、2027年から2030年に向けたシナリオの幅に備え、自社の事業計画にAIの進歩を正しく織り込むための最も確実な学習計画となります。
四半期ごとに能力・導入・費用を見直す
前節で設定した観測可能な実験は、一度試して終わらせるためのものではありません。AIの進化に関する一度の予測記事や一時的な検証結果を、事業における継続的な意思決定に変えるためには、定期的な見直しが不可欠です。
AIの分野では頻繁にアップデートが行われ、次々と新しいモデル名が発表されます。しかし、ニュースで語られる根拠にない達成年や普及率、不確実な確率、そして目安にすぎない費用削減率といった情報に振り回されるべきではありません。事業計画において定点観測すべきなのは、最新のモデル名や世間の評判ではなく、自社業務に適用した際の具体的な観測指標の変化です。
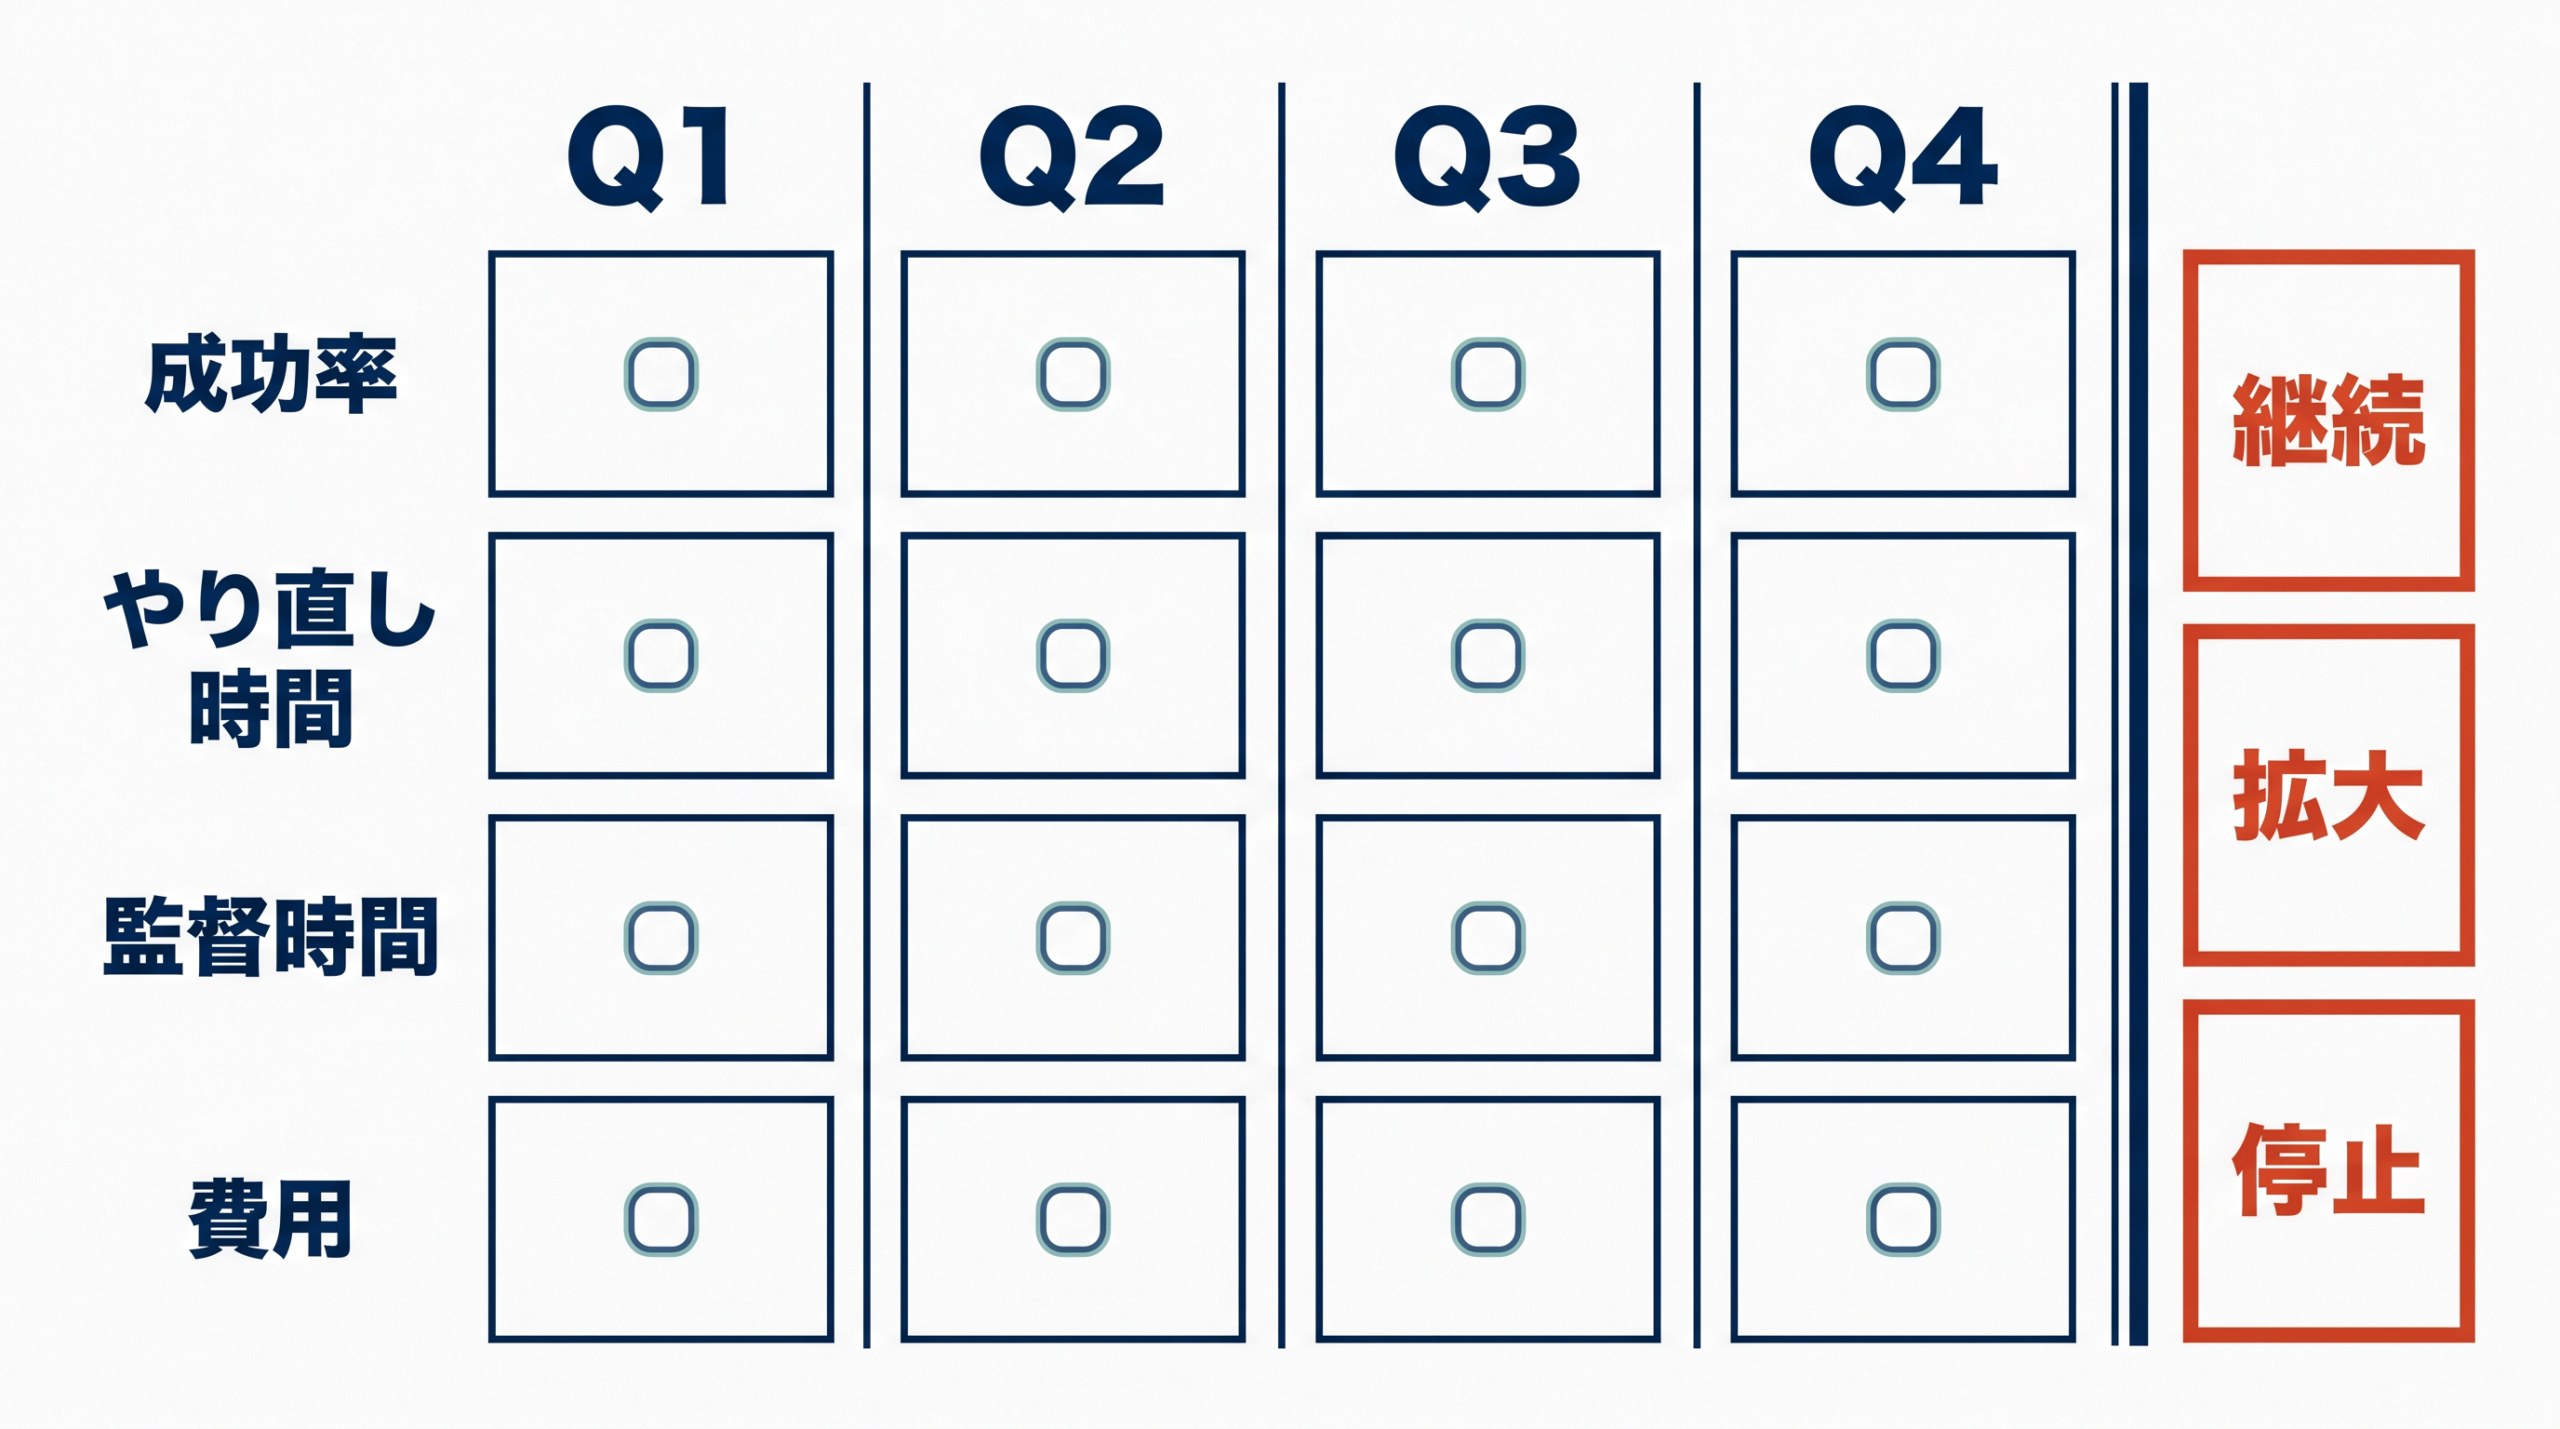
四半期ごとの見直しでは、「何を定点観測するか」をあらかじめ決めておき、前節と同じフレームワークを用いて結論を更新します。具体的には、以下のような構成で定期評価を行います。
- 入力: 前四半期の成功率、やり直し時間、監督時間、費用
- 実行(オペレーション): 同じ業務・合格条件で再試験
- 出力: 差分表と継続・拡大・停止判断
- 人間の監督・検証: 品質向上が費用とリスクに見合うか
まず、「入力」として前回の検証で蓄積した成功率や、AIがミスをしてやり直した時間、人間が監督や修正に費やした時間、およびシステム利用にかかった実費用の記録を用意します。次に、「実行」として、四半期ごとに利用可能になった公開モデルやAPIを用い、これまでとまったく同じ業務・同じ合格条件で再試験を行います。
その「出力」として前四半期との差分表を作成し、AIの能力向上が自社の実務改善に直結しているかを可視化します。最後に、「人間の監督・検証」として、得られた品質の向上が新たなシステム費用や運用リスクに見合っているかを人間が判断し、その業務へのAI導入を「継続」「拡大」、あるいは「停止(将来構想として保留)」するかを決定します。
このように、自社の具体的な指標に基づき四半期ごとに結論を更新し続けることで、本記事で考察した2027〜2030年のシナリオに向けて、AIの確かな進歩だけを事業計画へと織り込むことができるようになります。
よくある質問
Q1. AIが完全に独力で次世代モデルを開発し続ける「再帰的自己改善」は、すでに実証された機能ですか?
いいえ、実証された機能ではありません。OpenAIの2026年9月の研究報告(組織発表)では、AIが人間の指示下でコードや実験を進める自動研究インターンの段階に達したと評価しつつ、完全な再帰的自己改善はまだ安全に達成できていないと留保しています。また、Anthropicの研究組織による現状評価(組織発表)でも、完全な自己改善には「まだそこには到達していない」「必然でもない」と明記されています。これらは本記事のシナリオにおける将来の条件付き予測であり、現在すぐ自社に導入できる機能ではありません。
Q2. 「数百のサブエージェントを並列に動かす」という数字は、どのような意味で捉えればよいですか?
Moonshot AIの公式資料(組織発表)などで最大300のサブエージェントが分担・並列実行する仕組みが説明されていますが、この数字はシステム上で利用可能な並列数の上限や研究の規模を示した自己申告の数値です。自社のすべての業務で自動的に同等の品質向上や高速化が得られるという意味(十分条件)ではないため、導入の際は自社業務における実際の処理能力として別途検証を行う必要があります。
Q3. ベンチマークの成功率や評価結果を、自社の事業計画に「置き換わる仕事時間」として組み込んでもよいですか?
推奨しません。第三者機関による独立測定が証明できるのは、定義済みのソフトウェア課題など限定環境での能力です。AnthropicのDario Amodei氏が2024年のエッセイで論じたように(本人予測)、実験や製造にかかる物理時間、現実のデータ不足、社会制度などの制約が、知能の増加をそのまま成果へ直結させない要因となります。測定値を「人間の仕事が完了する納期」と誤読せず、「自社特有の業務で試すための目安」として扱い、実環境へ適用できるかは人間が検証してください。
Q4. 「AIがロボット群を指揮して工場で自動的に製造を行っている」と聞きましたが、これはすでに稼働している事実ですか?
現時点では将来の構想段階です。Elon Musk氏が2026年1月のTesla決算説明で語ったGrokによるOptimus群の指揮(本人発言)は仮定に基づく説明であり、現時点でロボット群が完全自動で製造を実行している証拠ではありません。現実世界のロボット技術を評価する際は、あらかじめプログラムされた固定配置のデモ環境なのか、未知の環境で安全に停止できる一般運用なのかを厳密に区別して確認する必要があります。
Q5. ネット上で見かける次期モデルのロードマップやリーク情報は、計画にどう反映すべきですか?
反映せず、保留してください。原音声や公式議事録と照合できない会議書き起こしは本人発言として使わず、四半期ごとの見直しでは公式発表、第三者測定、自社で実測した費用と成功率を定点観測します。
Q6. 自社で一つのAI業務を試す際、うまくいかなかった場合(例外・失敗)の記録はどのように活用すればよいですか?
実務への適用において、失敗の記録はAIに任せる「権限の境界」を適切に設定するための重要なデータとなります。AIがミスをしてやり直した時間や、人間が介入・修正に費やした時間、エラー時の停止ログなどを記録してください。これにより、四半期ごとの見直しの際に「得られた品質向上が、新たなシステム費用や運用リスクに見合っているか」を人間が客観的に判断できるようになります。
Q7. 複数の主要人物の発言をつなぎ合わせた一本のロードマップは、そのまま自社の工程表に適用できますか?
適用できません。世間で語られる一本道の工程表は、Yann LeCun氏が提案する「AI内部の循環」(本人インタビューに基づく構想)、AIが次世代AIを開発する「研究開発の循環」、そしてロボットが現実世界で働く「ロボット・製造の循環」という異なる前提を混同しています。本記事の推論として、自社の計画に織り込む際は、デジタルの仕事と物理世界の仕事が別々の制約を持つことを理解し、それぞれのシナリオに幅を持たせて事業計画を立ててください。
調査手法について
こちらの記事はグラフAIリサーチプラットフォームのSnorbeを使って作られています。Snorbeは研究開発・新規事業向けの調査テーマに応じた幅広い項目のオートリサーチや、ナレッジグラフの構築、構造化レポートの生成ができるAIリサーチツールです。

Screenshot
調査したいテーマを入力するだけで、AIが深堀りすべき観点や広げるべき調査項目をレコメンドしながら、自動でリサーチを進めます。収集した情報はナレッジグラフとして蓄積され、未調査領域(ホワイトスペース)を可視化しながら調査の網羅性を高めていけます。
また、観点マトリクスを30秒・構造化レポートを10分で自動生成する機能があり、出典付きのレポートをMarkdown/PDF形式でエクスポートできます。調査の元データも保存されるため、ファクトチェックや社内共有も容易です。
ご利用をご希望の方は、こちらよりお申し込みください。
また、グラフAIを活用した社内ナレッジ管理や、研究開発・新規事業のリサーチ支援、セルフホスト導入のご相談も受け付けています。お困りの方はお気軽にご連絡ください。

市場調査やデスクリサーチの生成AIエージェントを作っています 仲間探し中 / Founder of AI Desk Research Agent @deskrex , https://deskrex.ai
コメント